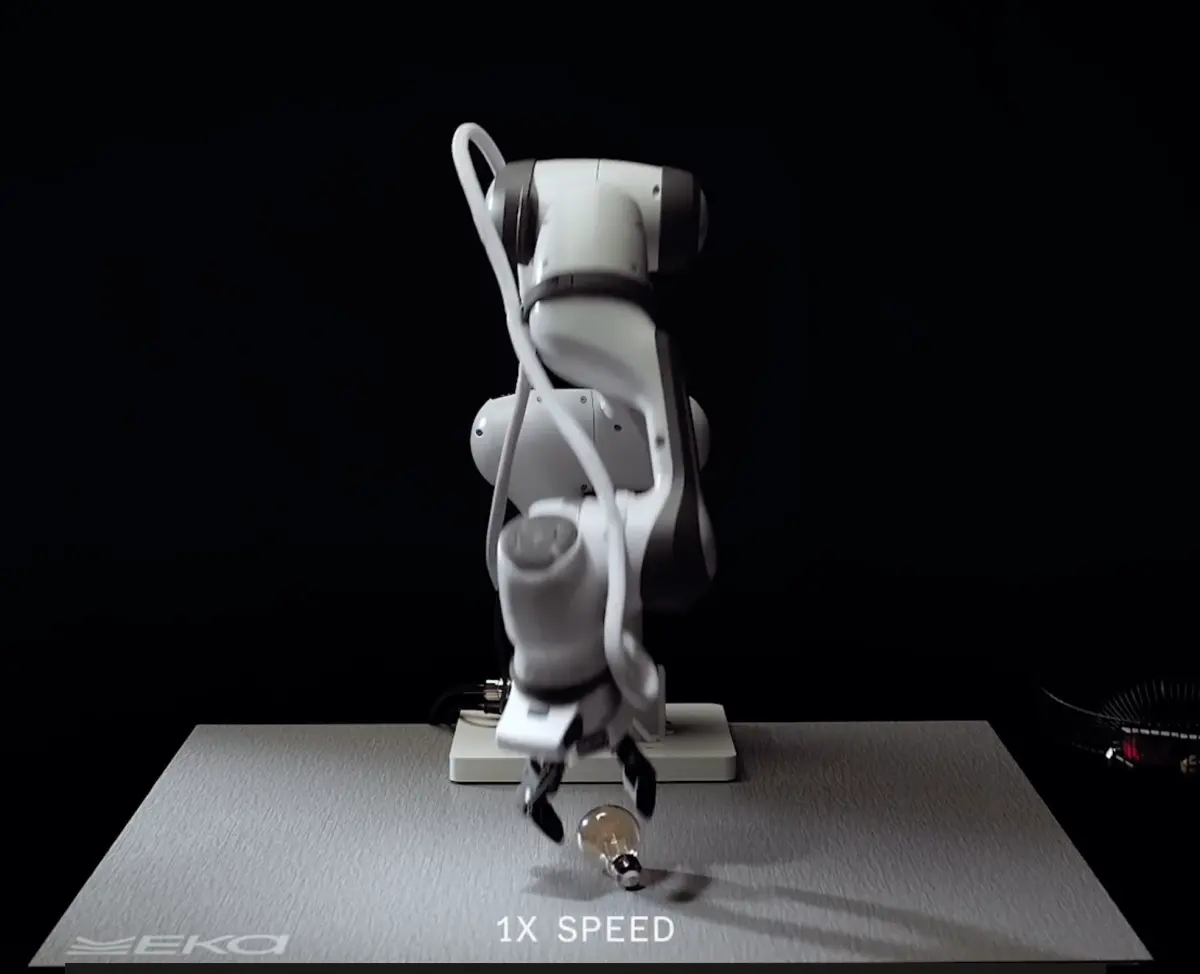
Opgericht door MIT-professor Pulkit Agrawal en voormalig Google DeepMind-onderzoeker Tuomas Haarnoja heeft de startup zojuist een Series A-financiering rondgesloten ter waarde van $150 miljoen met een post-money waardering van $1.45 miljard, geleid door venture funds a16z en F-Prime. 'Ze overtreffen al menselijke prestaties'
"prestaties voor bepaalde taken en daarom denken we dat er in de komende maanden supermenselijke prestatie zal worden geleverd bij veel dexterose manipulatie-taken," vertelde Raghu Raguram, het algemene partner van a16z die samen leiding gaf aan de financieringsronde, tegen TechCrunch. In een tijdperk met nooit eindigende robot-demonstraties schokken Eka's capaciteiten veteranen uit de robouitbouwsector.
Kris Hauser, hoogleraar aan de Universiteit van Illinois Urbana-Champaign, zei dat hij "een wow-effect" had vergeleken met andere robot-demo's waar hij recentelijk naar keek. De Eka-robot was in staat zich aan te passen aan een groot aantal verschillende objecten zonder hertrainen," aldus Hauser.
"Het voegde eraan toe dat het ook een aspect van 'menselijkheid' had, een onheilspellende menselijkheid die hij telkens opnieuw zou proberen als de eerste poging mislukte." Een andere robotica-expert, die om anonimiteit vroeg vanwege hun werk in een vooruitstrevend lab, vertelde TechCrunch dat het zien van Eka's robot in actie emotioneel was te noemen en vergelijkbaar met wanneer robots vijf tot tien jaar geleden betrouwbare bewegingen op poten bereikten.
Kijk maar eens zelf: wat is hierop merkwaardig? Hoe soepel en snel beweegt de robot. Hij kan ongeveer 1.500 objecten oppakken die maximaal 1 kg wegen per uur, vergeleken met circa 600 voor een mens; volgens Eka...
betrouwbaar objecten oppikt meer dan 95% van de tijd. En het roboterarm is sterk genoeg om zichzelf te verwonden terwijl hij zo snel beweegt. Dat wijst erop, volgens de waarnemer bij Frontier Lab, dat "ze veel vertrouwen hebben in hun algoritme zodat dit niet faalt voor de robot. Ik vraag me af hoeveel robots ze onderweg kapotbrachten?" Toen de roboticus van Frontier Lab Eka's robot ontmoette, gaf hem een framboos, het duidelijk favoriete testobject van het lab. "De ervaring met een groot zwaar robot die op mijn arm toevliegt en vervolgens net op tijd vertraagt en mij zeer voorzichtig raakt, voelt aan als ik nu deze draag"
"gevoel in mijn lichaam," vertelden ze aan TechCrunch. Hoe knijp je de framboos niet plat Deze capaciteiten zijn het gevolg van hoe het fundamentele model is opgebouwd. In plaats van een visie-taal-actie-model — dat wordt getraind om de relatie tussen taal, beeldinvoer en acties te begrijpen — ligt hierbij als schema een visie-kracht-actiemodel ten grondslag, wat zich richt op de relatie tussen taal, krachtinput en acties. Critici van de huidige richting van generatieve AI voor robotica-modellen, zoals Rodney Brooks , zeggen dat deze zullen falen zonder pogingen tot representatie van kracht en aanraking; Eka's resultaten
"Dat suggereert dat dergelijke critici gelijk hebben," vertelt Agrawal, mede-oprichter van Eka, tegen TechCrunch: "Visie is niet de primaire manier waarop je dit laatste millimeterprobleem oplost." Visie geeft uitsluitend aan ongeveer waar het object zich bevindt en wat voor houding hij aannemt; daarentegen gebeurt het echte grijpen en zoeken via krachten.
Eka moest daarom een unieke robothand ontwerpen die flexibeler was dan traditionele greepmechanismen en uitgerust met meer krachtensensors. De hand reageert op contact, waardoor ze bijvoorbeeld geen framboos verplettert. Over hoe zij dat precies hebben bereikt zijn de oprichters terughoudend om evidente concurrentiële redenen, maar uiteindelijk komt dit neer op het gebruik van
een fysische simulator om de meerdere krachten te modelleren die de robotoot zal tegenkomen terwijl hij iets probeert vast te grijpen en hiermee een omgeving voor versterkingsleer creëren dat op grote schaal kan worden uitgevoerd. Ze zeggen dat ze duizenden uur robotervaring in minuten kunnen genereren. "In plaats van beperkt te blijven tot de data die je verzamelt uit bijvoorbeeld menselijke demonstraties, stoot Eka deze aanpak door via versterkingsleer waarbij de robotoot elke vorm van gegeven demonstratie kan overstijgen," zei Hauser. "Wat echt spannend is, is dat zij niet begrensd zijn tot de data"
"dat aan hen wordt voorgelegd voor training." Agrawal en Haarnoja, die elkaar eerst leerden kennen tijdens hun masteropleiding aan de Universiteit van Californië - Berkeley, zijn leidende onderzoekers op het gebied van versterkingsleer voor robotica-besturing. De belangrijkste inzet bij Eka was dat deze techniek schaalbaar kon worden gemaakt via simulatie in plaats van afhankelijk te blijven van video's verzameld door gigwerkers of robotspecialisten die taken uitvoeren gedurende vele uur.
Simulatie was cruciaal om betrouwbare manipulatie met behulp van hun robot mogelijk te maken; een prestatie die in het verleden als moeilijker werd ervaren voortaken waarbij interactie nodig is met objecten en niet alleen
"Wat EKA verbindt", zegt Agrawal, "is het algemeenheid-prestatie-gat dat veel moderne robotica treft." Op dit moment zijn de meest generaliseerbare fysische modellen voor kunstmatige intelligentie — die in staat moeten zijn diverse taken aan te pakken — niet echt goed daarin. Maar AI-modellen getraind om zeer bekwaam op één enkele taak te zijn sluiten mogelijk wel geen zakelijk geval af voor een bedrijf: De belofte van generatieve AI is dat robots snel meerdere taken kunnen leren, zelfs nieuwe ones.
"Voordat — kan Astra, ChatGPT's nieuwste LLM, nu al in een onbekende omgeving met een robot werken en taken uitvoeren, maar dan traag en tegen hoge kosten. De belofte van een model als dat van Eka is dat het de lichtheid regelt terwijl een algemenere model beslissingen neemt over hoe een probleem wordt opgelost. Astra weet bijvoorbeeld wel wat er gebeurt wanneer borden uit de vaatwasser komen: ze worden gestapeld in een kastje, maar het model van Eka is bekwaam om zonder hen te breken een schaal op te pakken." "De meeste vakgebieden hebben zich gefocust op planning," zegt Haarnoja, mede-oprichter van Eka, "dus benaderen zij vanuit bovenaf: hoog niveau"
"intelligentie en duwt dat naar het fysische toe. Waarbij wij er vanuit de onderkant vanaf denken." Eka moet zich echter nog in veld bewijzen. Het bedrijf werkt aan geheime pilots met diverse industriële klanten die pick-and-place- en draadmanipulatie uitvoeren, maar de sprong van lab tot lijn is bijna zo groot als de kloof tussen simulatie en realiteit. "Wat vooruitgang zal worden uitdaging wordt wanneer ze samenwerken met integrators op echte assemblagelijnen, waarbij het systeem een jaar lang zonder storingen hoeft te blijven werken", zei Hauser. De andere open vraag is: 'hoe generaliseerbaar zijn deze technieken'.
"voor verschillende taken?" Wat ik heb gezien is 'pick en place', maar veel industriële taken die toegevoegde waarde hebben, gaan verder dan alleen 'pick-en-place'. Agrawal richt zich ook op de inzetbaarheid; momenteel zegt hij dat het EKA-greepmechanisme — waarvan de kosten minder bedragen dan $1.000 — wordt gerate voor 5 miljoen bedrijfscycli, maar het uiteindelijke doel is om te komen aan de bar van 20 miljoen cycli zoals vastgesteld door standaardindustriële armen. "Wat we bouwen is een engineering-hoe-man-entire-workflows-designen-te-noemen-, maar wij beginnen zeer pragmatisch en zeggen hier zijn twee verticale sectoren in pick, arrangeer, place, en draadbehandeling, laten ons maken"
"Ze zullen homeruns worden," zei Agrawal. "Zodra wij op dat gebied homerun hebben geslagen, staat de hemel ons open voor wat er allemaal mogelijk is met onze ontwikkelingsaanpak."